SEA SERVO DRIVE · 伺服驱动器
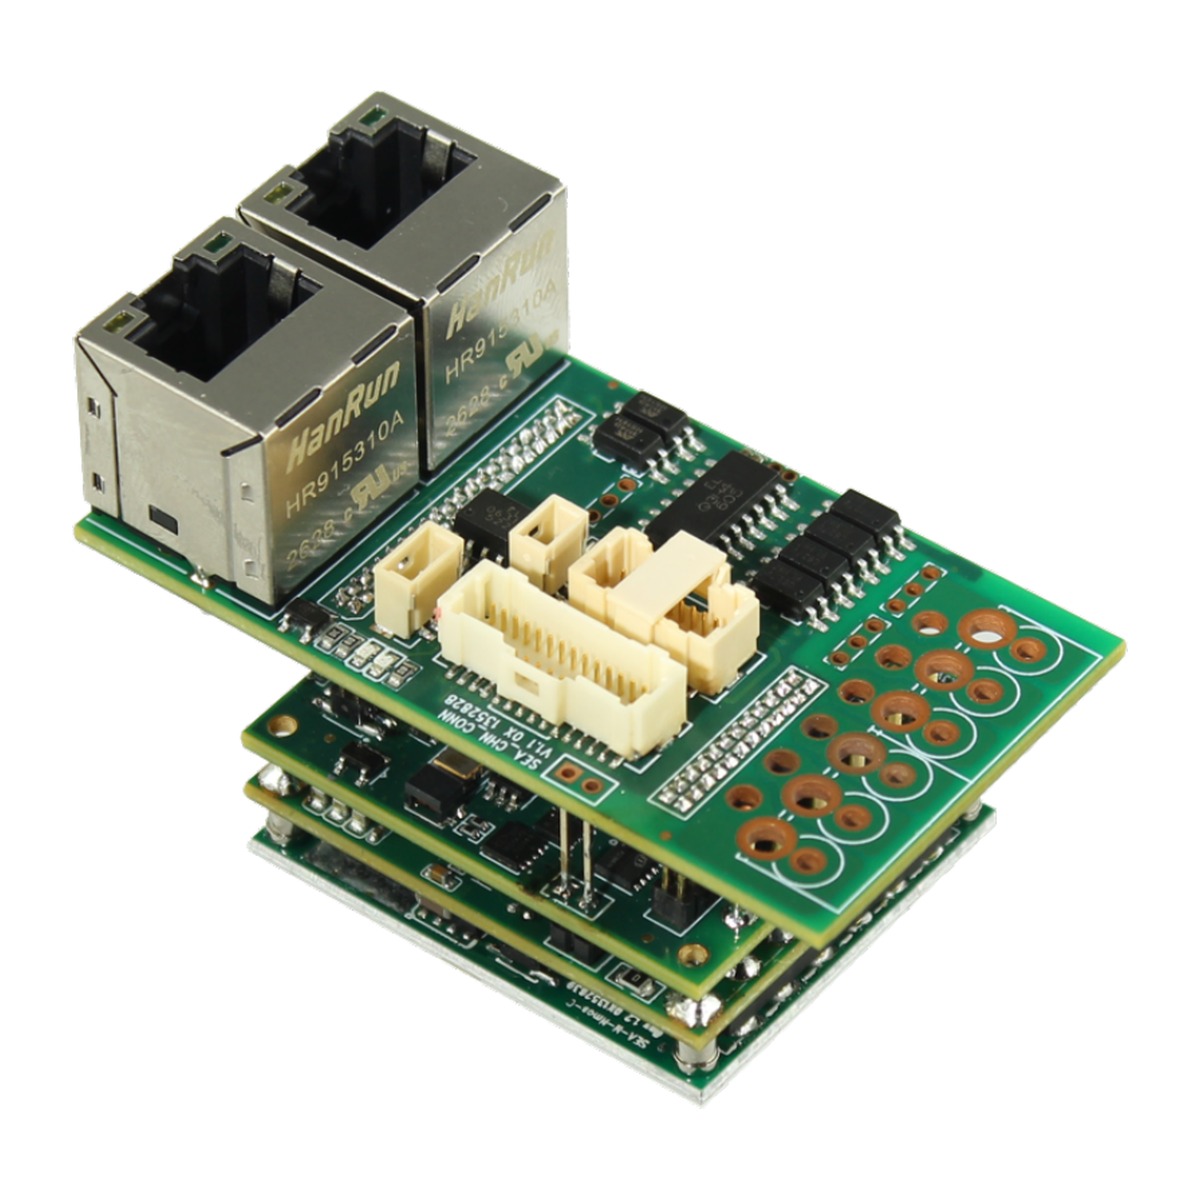
SEA-M1-70-95-CAN+ECAT 伺服驱动器
模块化方形伺服驱动 · 峰值 70 A / 额定 49 A · 10–95 V · CAN/CAN-FD/RS485/EtherCAT
峰值 70 A / 额定 49 A10–95 VDC 宽压CAN/CAN-FD/RS485/EtherCAT位置/速度/转矩/MIT 混合
SEA-M1-70-95-CAN+ECAT 是一款高功率密度的模块化直流伺服驱动器,以 DSP 与 MCU 双主控为核心,三相全桥功率级配合精密相电流采样,实现快速、准确的电流环控制。支持位置、速度、转矩三种基本控制模式及 MIT 混合控制模式,可通过 CAN 2.0、CAN-FD、RS485 与 EtherCAT 组网,配合上位机完成参数配置与在线调试。本型号峰值 70 A(全系 2–70 A 七档可选)、额定 49 A、10–95 VDC 宽压供电,具备双绝对值 + 增量 + Hall 反馈,适用于协作机械臂关节、四足 / 双足仿生机器人、医疗机器人与精密转台等场景。
- 峰值 2–70 A 七档可选,本型号连续 49 A、峰值 70 A,覆盖小体积到大电流多种形态
- 10–95 VDC 宽压直流供电,适配多种母线与电池供电场景
- DSP + MCU 双主控架构,实时控制与通讯调度分离,响应更稳
- 双绝对值 + 增量 + Hall 三重反馈,位置 / 速度 / 转矩 / MIT 混合控制
- CAN 2.0 / CAN-FD / RS485 / EtherCAT 多协议组网,配套上位机调试
- 矢量控制(MTPA + 弱磁),电流环带宽与转矩响应优异
- 控制板与功率板分层布局 + 铝基板散热,紧凑体积内实现高功率密度
- 过流 / 过压 / 欠压 / 过温 / 短路 / 编码器与通讯故障多重保护,并支持抱闸与可配置 IO
技术参数
- 型号SEA-M1-70-95-CAN+ECAT
- 产品形态模块化方形伺服驱动(控制板 + 功率板 + 铝基板叠层)
- 供电电压10–95 VDC(直流宽压)
- 最大耐压95 V
- 额定电流49 A(本型号;全系 1–49 A 七档可选)
- 峰值电流70 A(本型号;全系 2–70 A 七档可选)
- 电流档位C1 / C3 / C6 / C10 / C15 / C25 / C70 共 7 档
- 反馈类型双绝对值 + 增量 + Hall
- 通信协议CAN 2.0 / CAN-FD / RS485 / EtherCAT
- 控制模式位置 / 速度 / 转矩 / MIT 混合控制
- 控制算法矢量控制(MTPA + 弱磁),电流环 / 速度环 / 位置环
- 外形尺寸63.97 × 34.97 × 31.81 mm(长 × 宽 × 高)
- 基板材质PCB + 铝基板
- 安装方式沉头螺丝固定
- 抱闸 / IO支持抱闸;IO 可配置限位、使能、报警等信号
- 保护功能过流 / 过压 / 欠压 / 过温 / 短路 / 编码器与通讯故障
应用场景
协作机械臂关节四足 / 双足仿生机器人医疗机器人精密转台与自动化设备半导体设备