SEA RING DRIVE · 环形驱动器
SEA-C116-110 环形驱动器
Φ116 环形板卡式伺服驱动 · 持续 23 A / 峰值 110 A · 双 BISS 反馈
外径 Φ116 mm持续 23 A / 峰值 110 A双 BISS-C 反馈位置/速度/力矩/MIT 混合模式
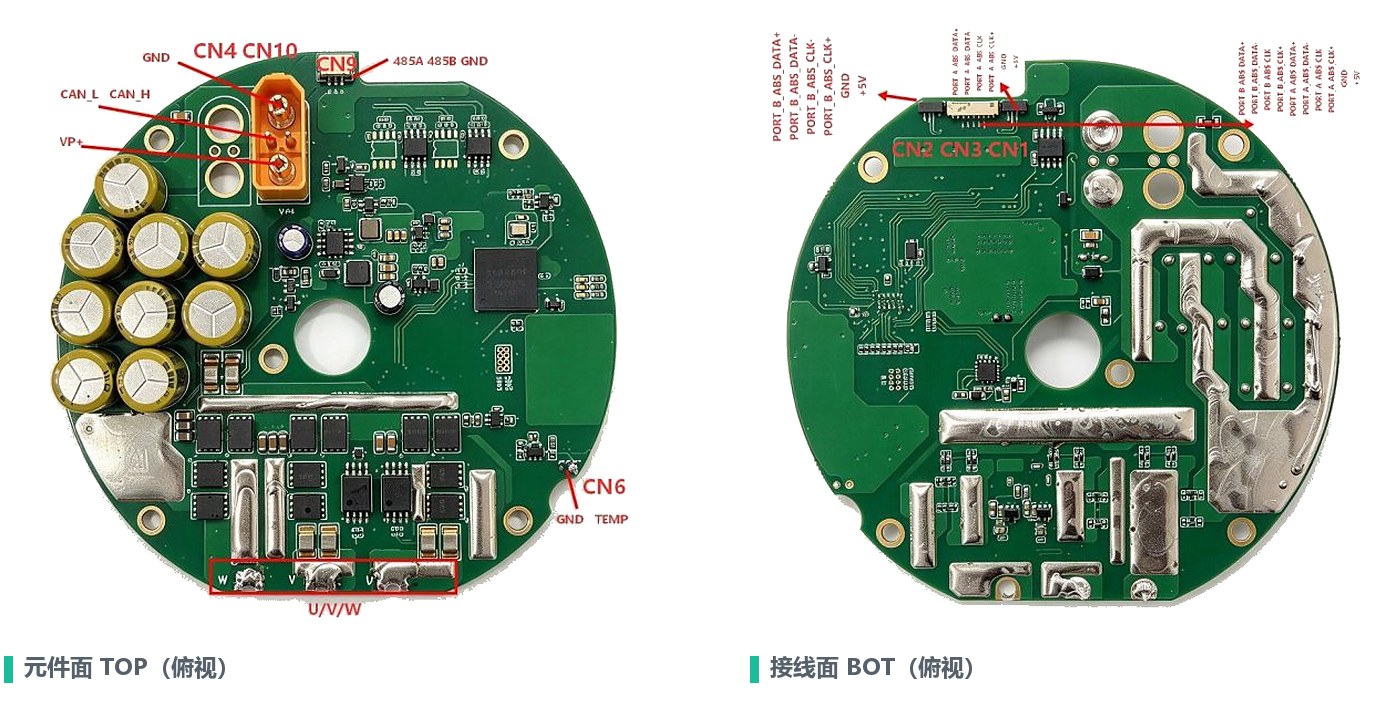
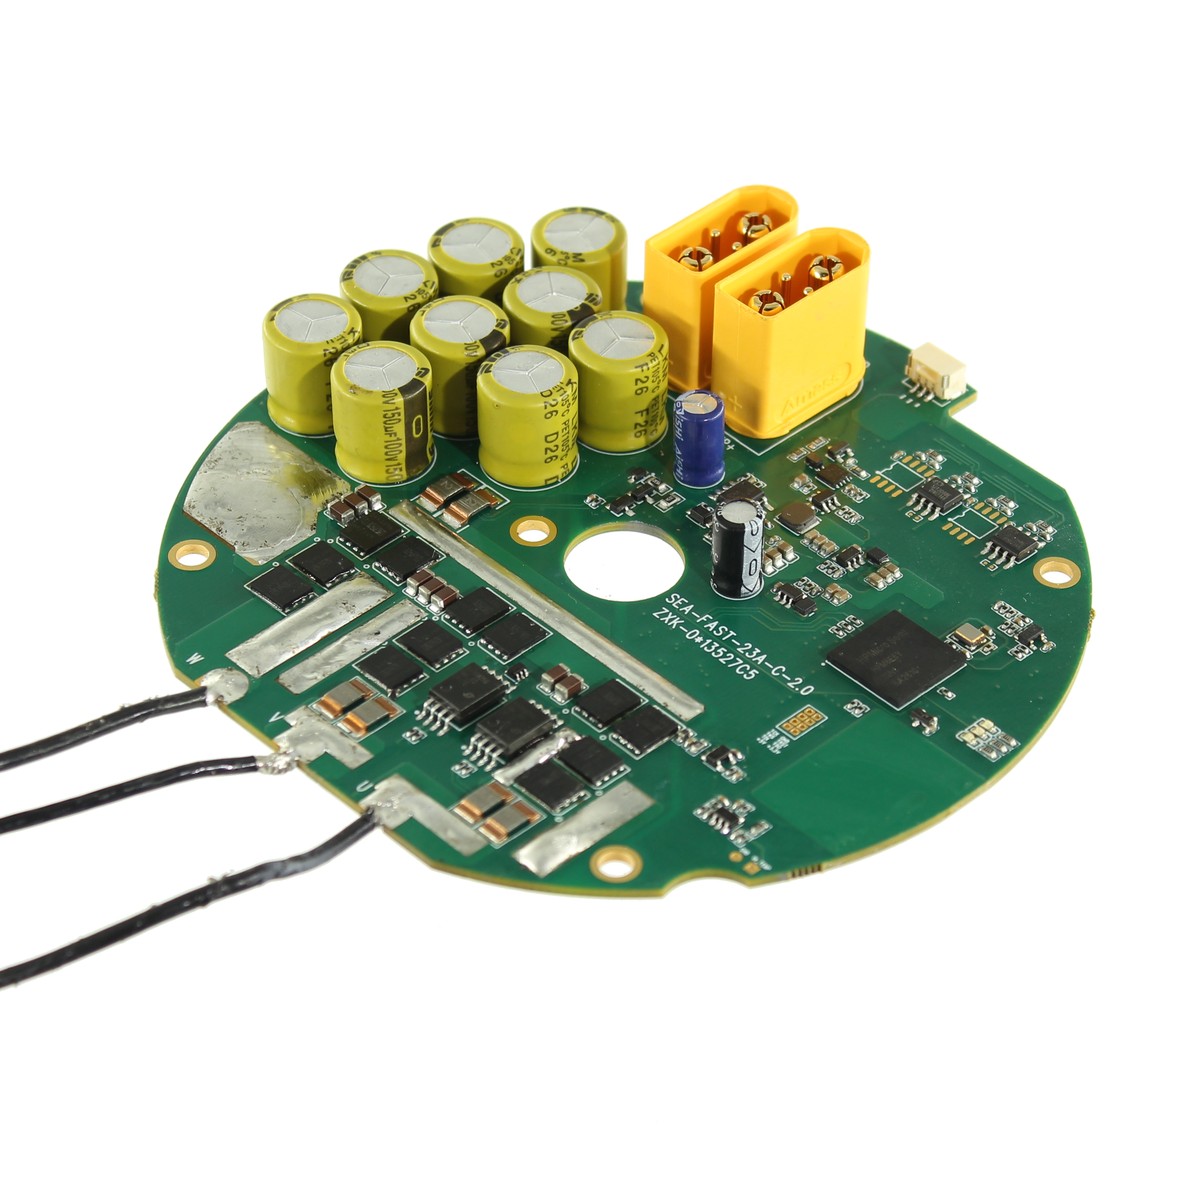
SEA-C116-110-100-CAN+RS485-双BISS-X 是为机器人关节模组配套的全数字环形板卡式伺服驱动器,外径 Φ116 mm、中孔 Φ15 mm、板厚 3.0 mm,72 VDC 典型供电(最大耐压 100 V),持续 23 A / 峰值 110 A。环形板卡双面布件、可直接嵌入关节壳体,采用单电源供电使外围接线更简洁。核心为矢量控制(MTPA + 弱磁)+ 三相全桥功率级与精密相电流采样,支持位置、速度、力矩与 MIT 混合控制模式;配双 BISS-C 编码器(A/B 双路)绝对式位置反馈闭环,CAN + RS485 双通讯接口并配套上位机软件,提供过流、过压、欠压、过温、短路五重保护与编码器 / CAN 通信故障保护。适用于协作机械臂关节、四足/双足仿生机器人、外骨骼助力穿戴与精密转台。
- 单电源供电,外围接线简洁,现场装配更快
- 持续 23 A、峰值 110 A,短时大出力与连续力矩兼顾
- 支持双 BISS-C 编码器(A / B 双路),位置反馈更可靠,适合高要求关节
- 位置 / 速度 / 力矩 / MIT 混合控制模式,MIT 模式可直接对接直驱阻抗控制
- 矢量控制(MTPA + 弱磁),高速区仍能保持出力
- CAN + RS485 双通讯,配套上位机软件,支持 CAN 组网(末端加 120Ω 终端电阻)
- 过流、过压、欠压、过温、短路五重保护,另含欠压与编码器 / CAN 通信故障保护
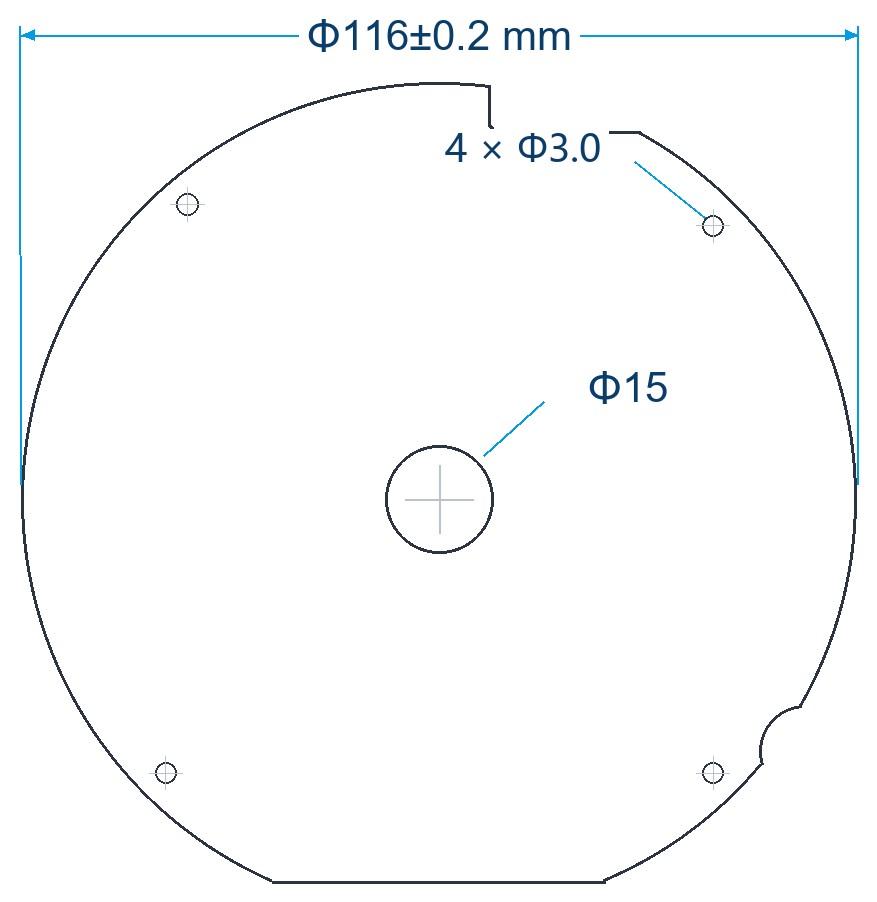
- Φ15 中孔可套置于电机轴端,4 × Φ3.0 通孔均布受力均匀;双面布件可直接嵌入关节壳体
技术参数
- 型号SEA-C116-110-100-CAN+RS485-双BISS-X
- 产品形态环形板卡(双面布件,直接嵌入关节壳体)
- 供电电压72 VDC(典型值)
- 最大耐压100 V
- 额定电流23 A
- 峰值电流110 A
- 反馈类型双 BISS-C 编码器(A / B 双路)
- 通信协议CAN + RS485
- 控制模式位置 / 速度 / 力矩 / MIT 混合
- 控制算法矢量控制(MTPA + 弱磁)
- 功率级三相全桥 + 精密相电流采样
- 外形直径Φ116 ±0.2 mm
- 中心孔径Φ15 mm
- 安装孔4 × Φ3.0(均布)
- 板厚3.0 mm
- 基板材质FR-4
- 安装方式螺钉固定于关节后端
- 保护功能过流 / 过压 / 欠压 / 过温 / 短路,含欠压与编码器、通信故障保护
- 抱闸 / IO无(控制经通讯完成)
应用场景
协作机械臂关节仿生机器人(四足 / 双足 / 轮式)外骨骼与助力穿戴设备精密转台与自动化设备
外形尺寸