HARMONIC JOINT MODULE · 谐波关节模组
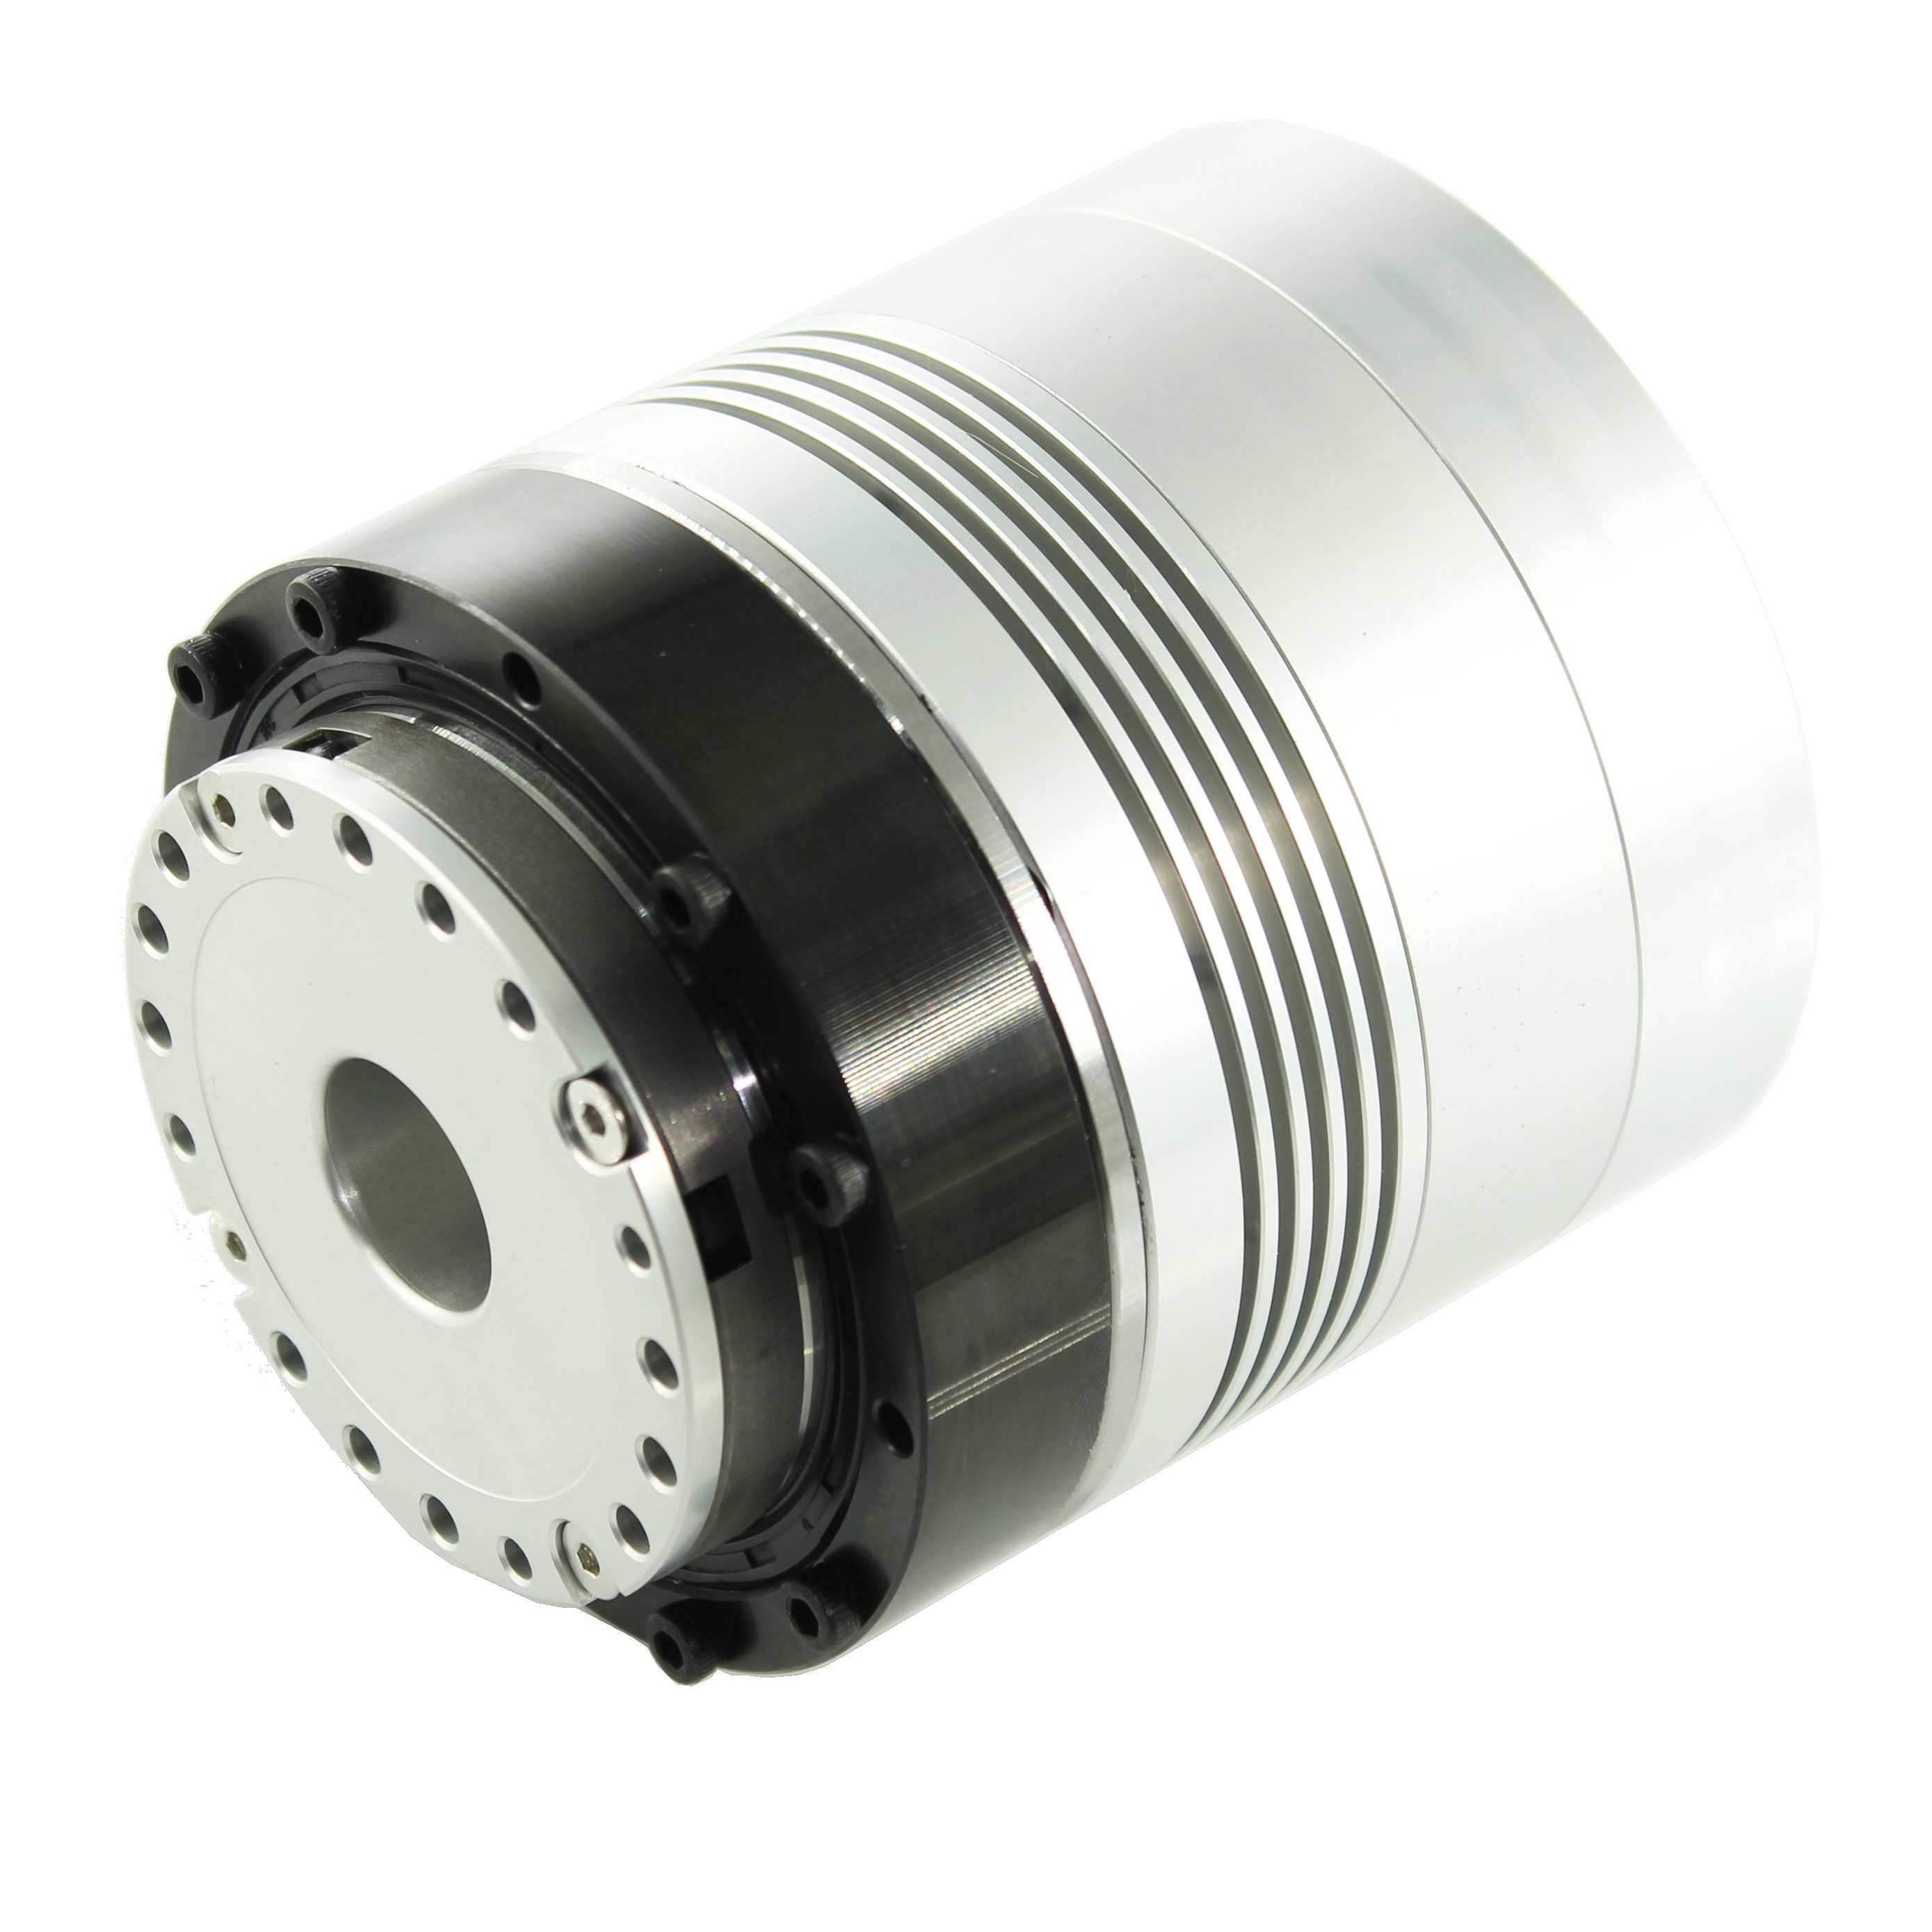
DM-X80-101-CN 谐波关节模组
Φ80 一体化谐波关节 · 45.8 N·m · 内置伺服驱动器
Φ80 × 93.5 mm101:1 谐波减速额定 45.8 N·mCANopen(CiA 402)
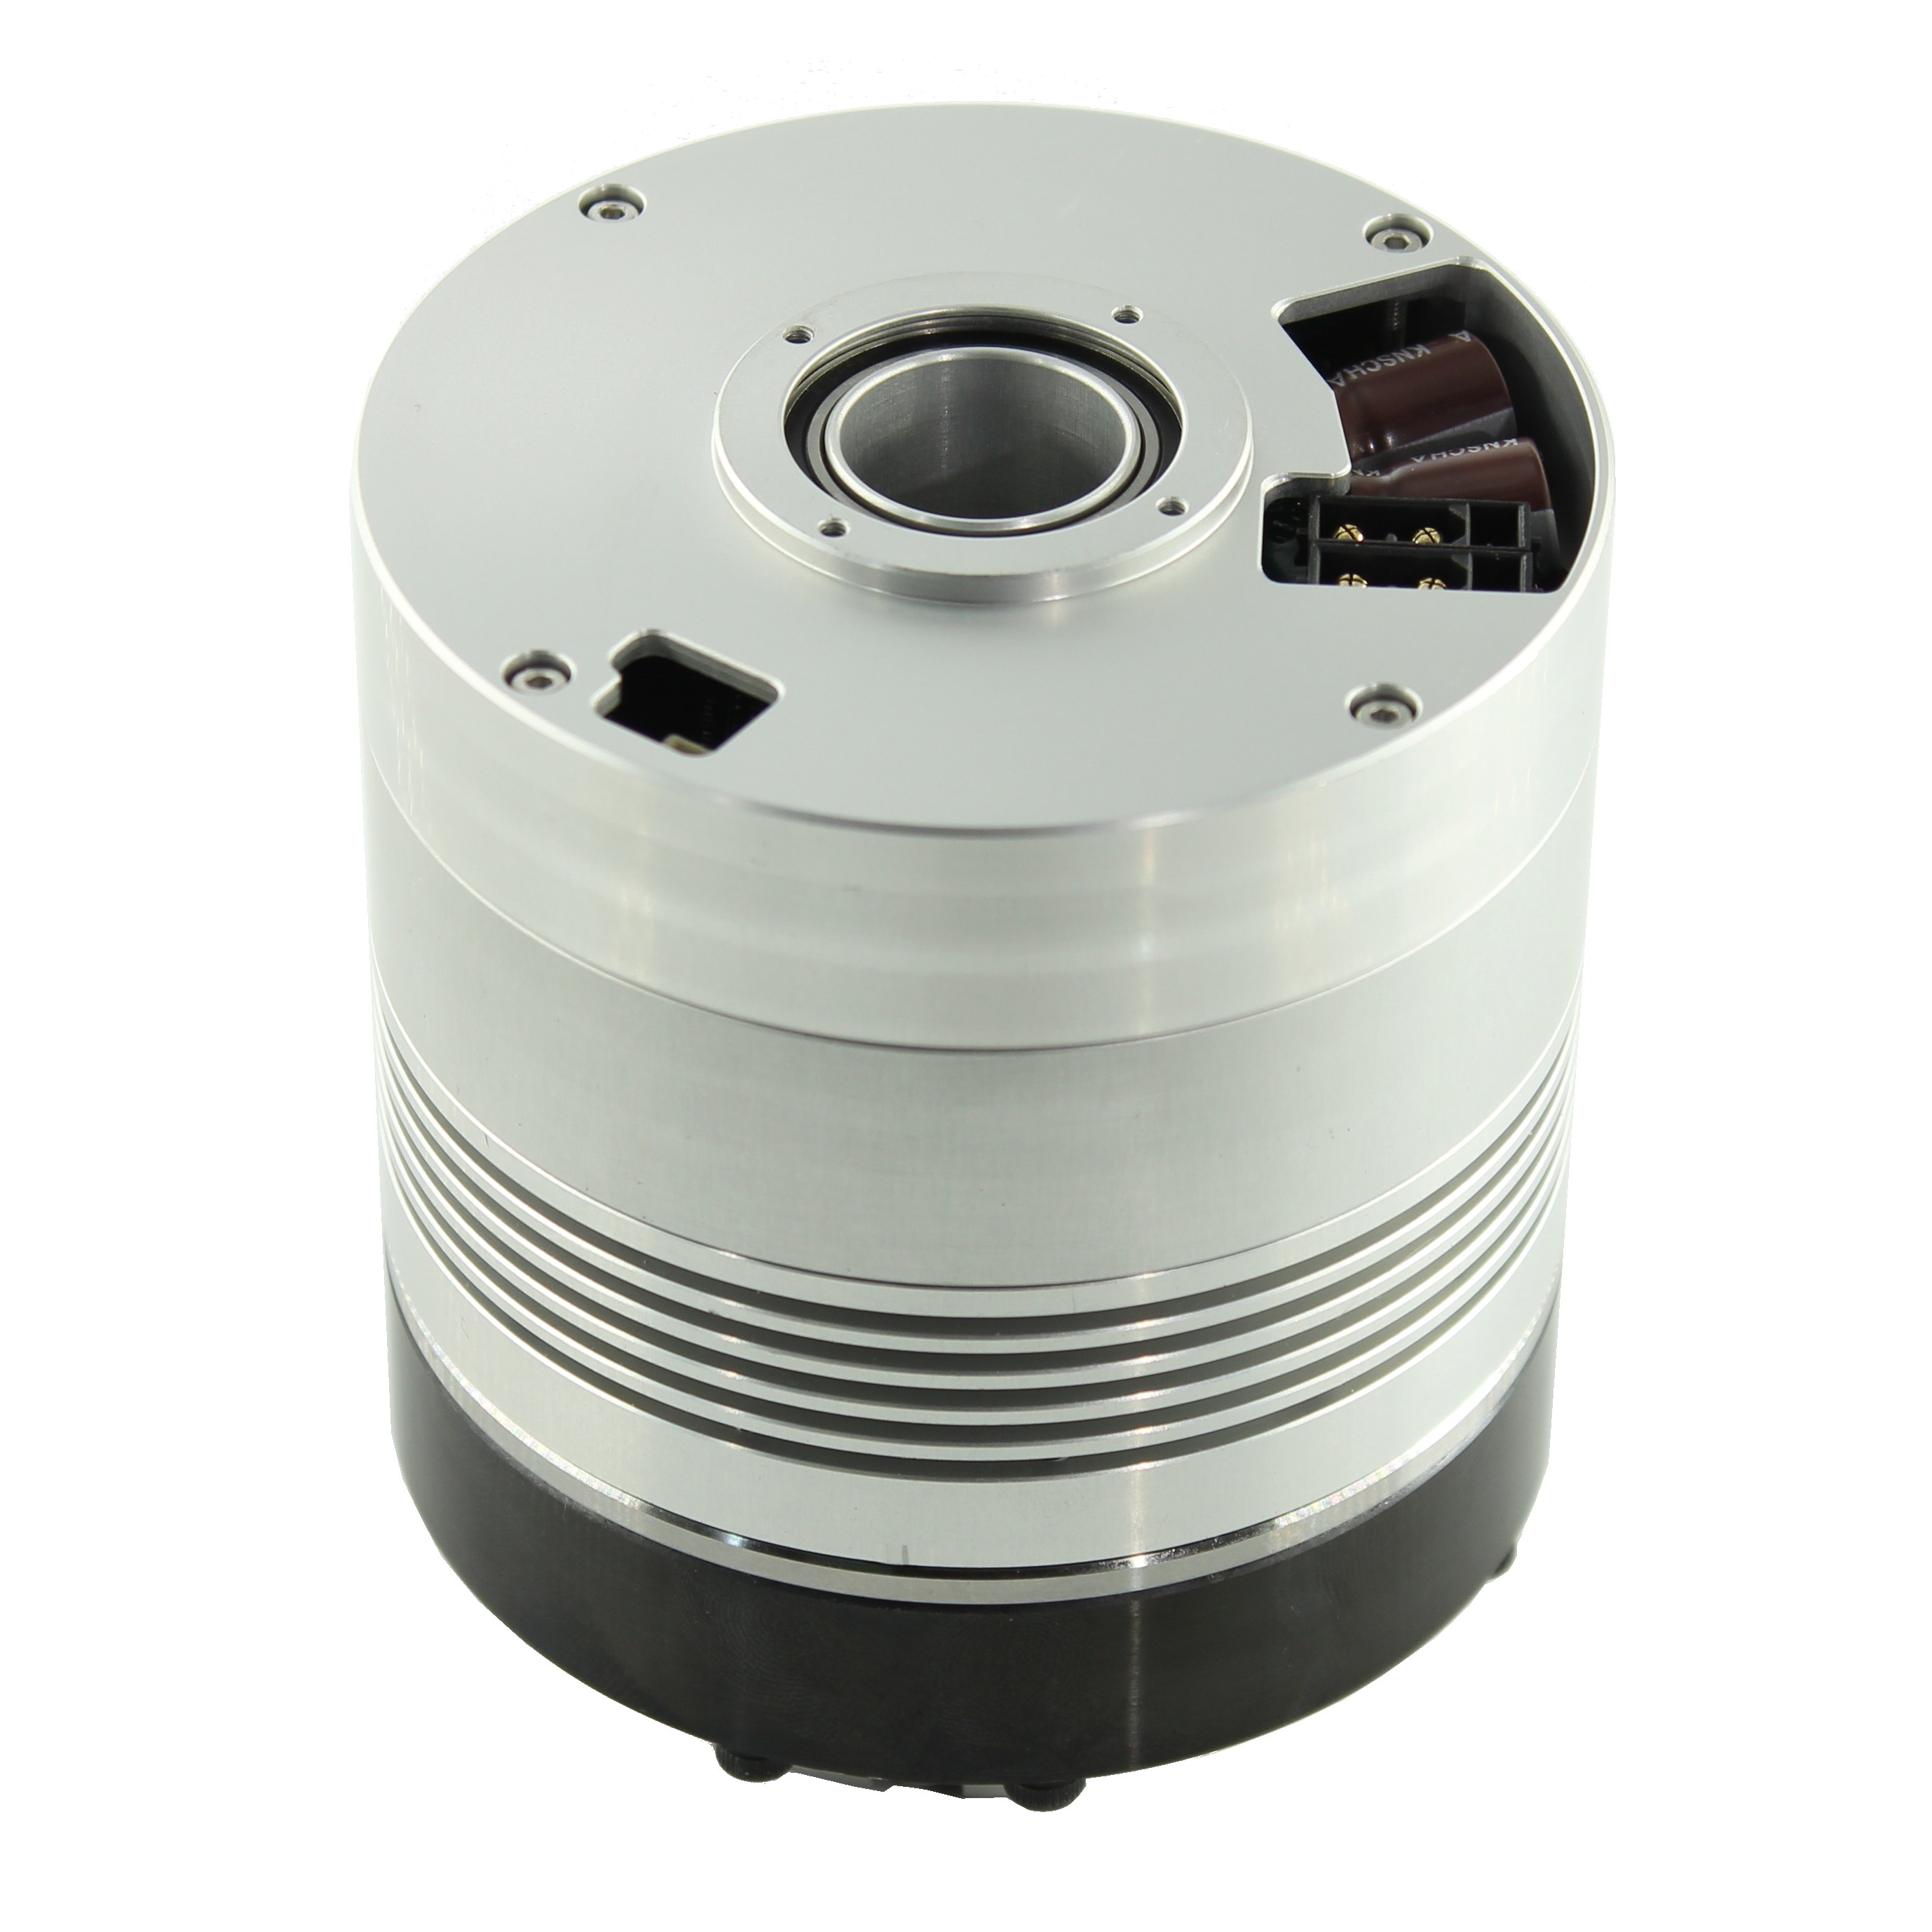
DM-X80-101-CN 是面向机器人关节应用的一体化谐波关节模组:无框力矩电机、101:1 谐波减速传动组件、内置伺服驱动器与绝对式位置反馈沿同一轴线集成进 Φ80 × 93.5 mm 的本体。输出端 16 × M3 孔系 + Φ18 中心走线孔,可直接串联构成多自由度机械臂;48 V 供电、额定 45.8 N·m,CANopen(CiA 402)总线一插即用。适用于协作机器人、四足/双足仿生机器人、外骨骼与各类精密转台。
- 无框力矩电机、101:1 精密谐波减速机构、内置伺服驱动器与绝对式位置反馈同轴集成
- 额定输出扭矩 45.8 N·m(48 V / 4.7 A),Φ80 × 93.5 mm 紧凑本体
- 101:1 谐波减速无侧隙啮合,位置重复性好,适合精密定位与力控
- Φ18 中心走线孔完全贯穿,多自由度机械臂串联布线便捷
- 16 × M3 端面孔系 + Φ60 h7 输出止口,标准化接口直接对接连杆
- 仅需直流供电与一路 CANopen 总线即成完整关节控制单元
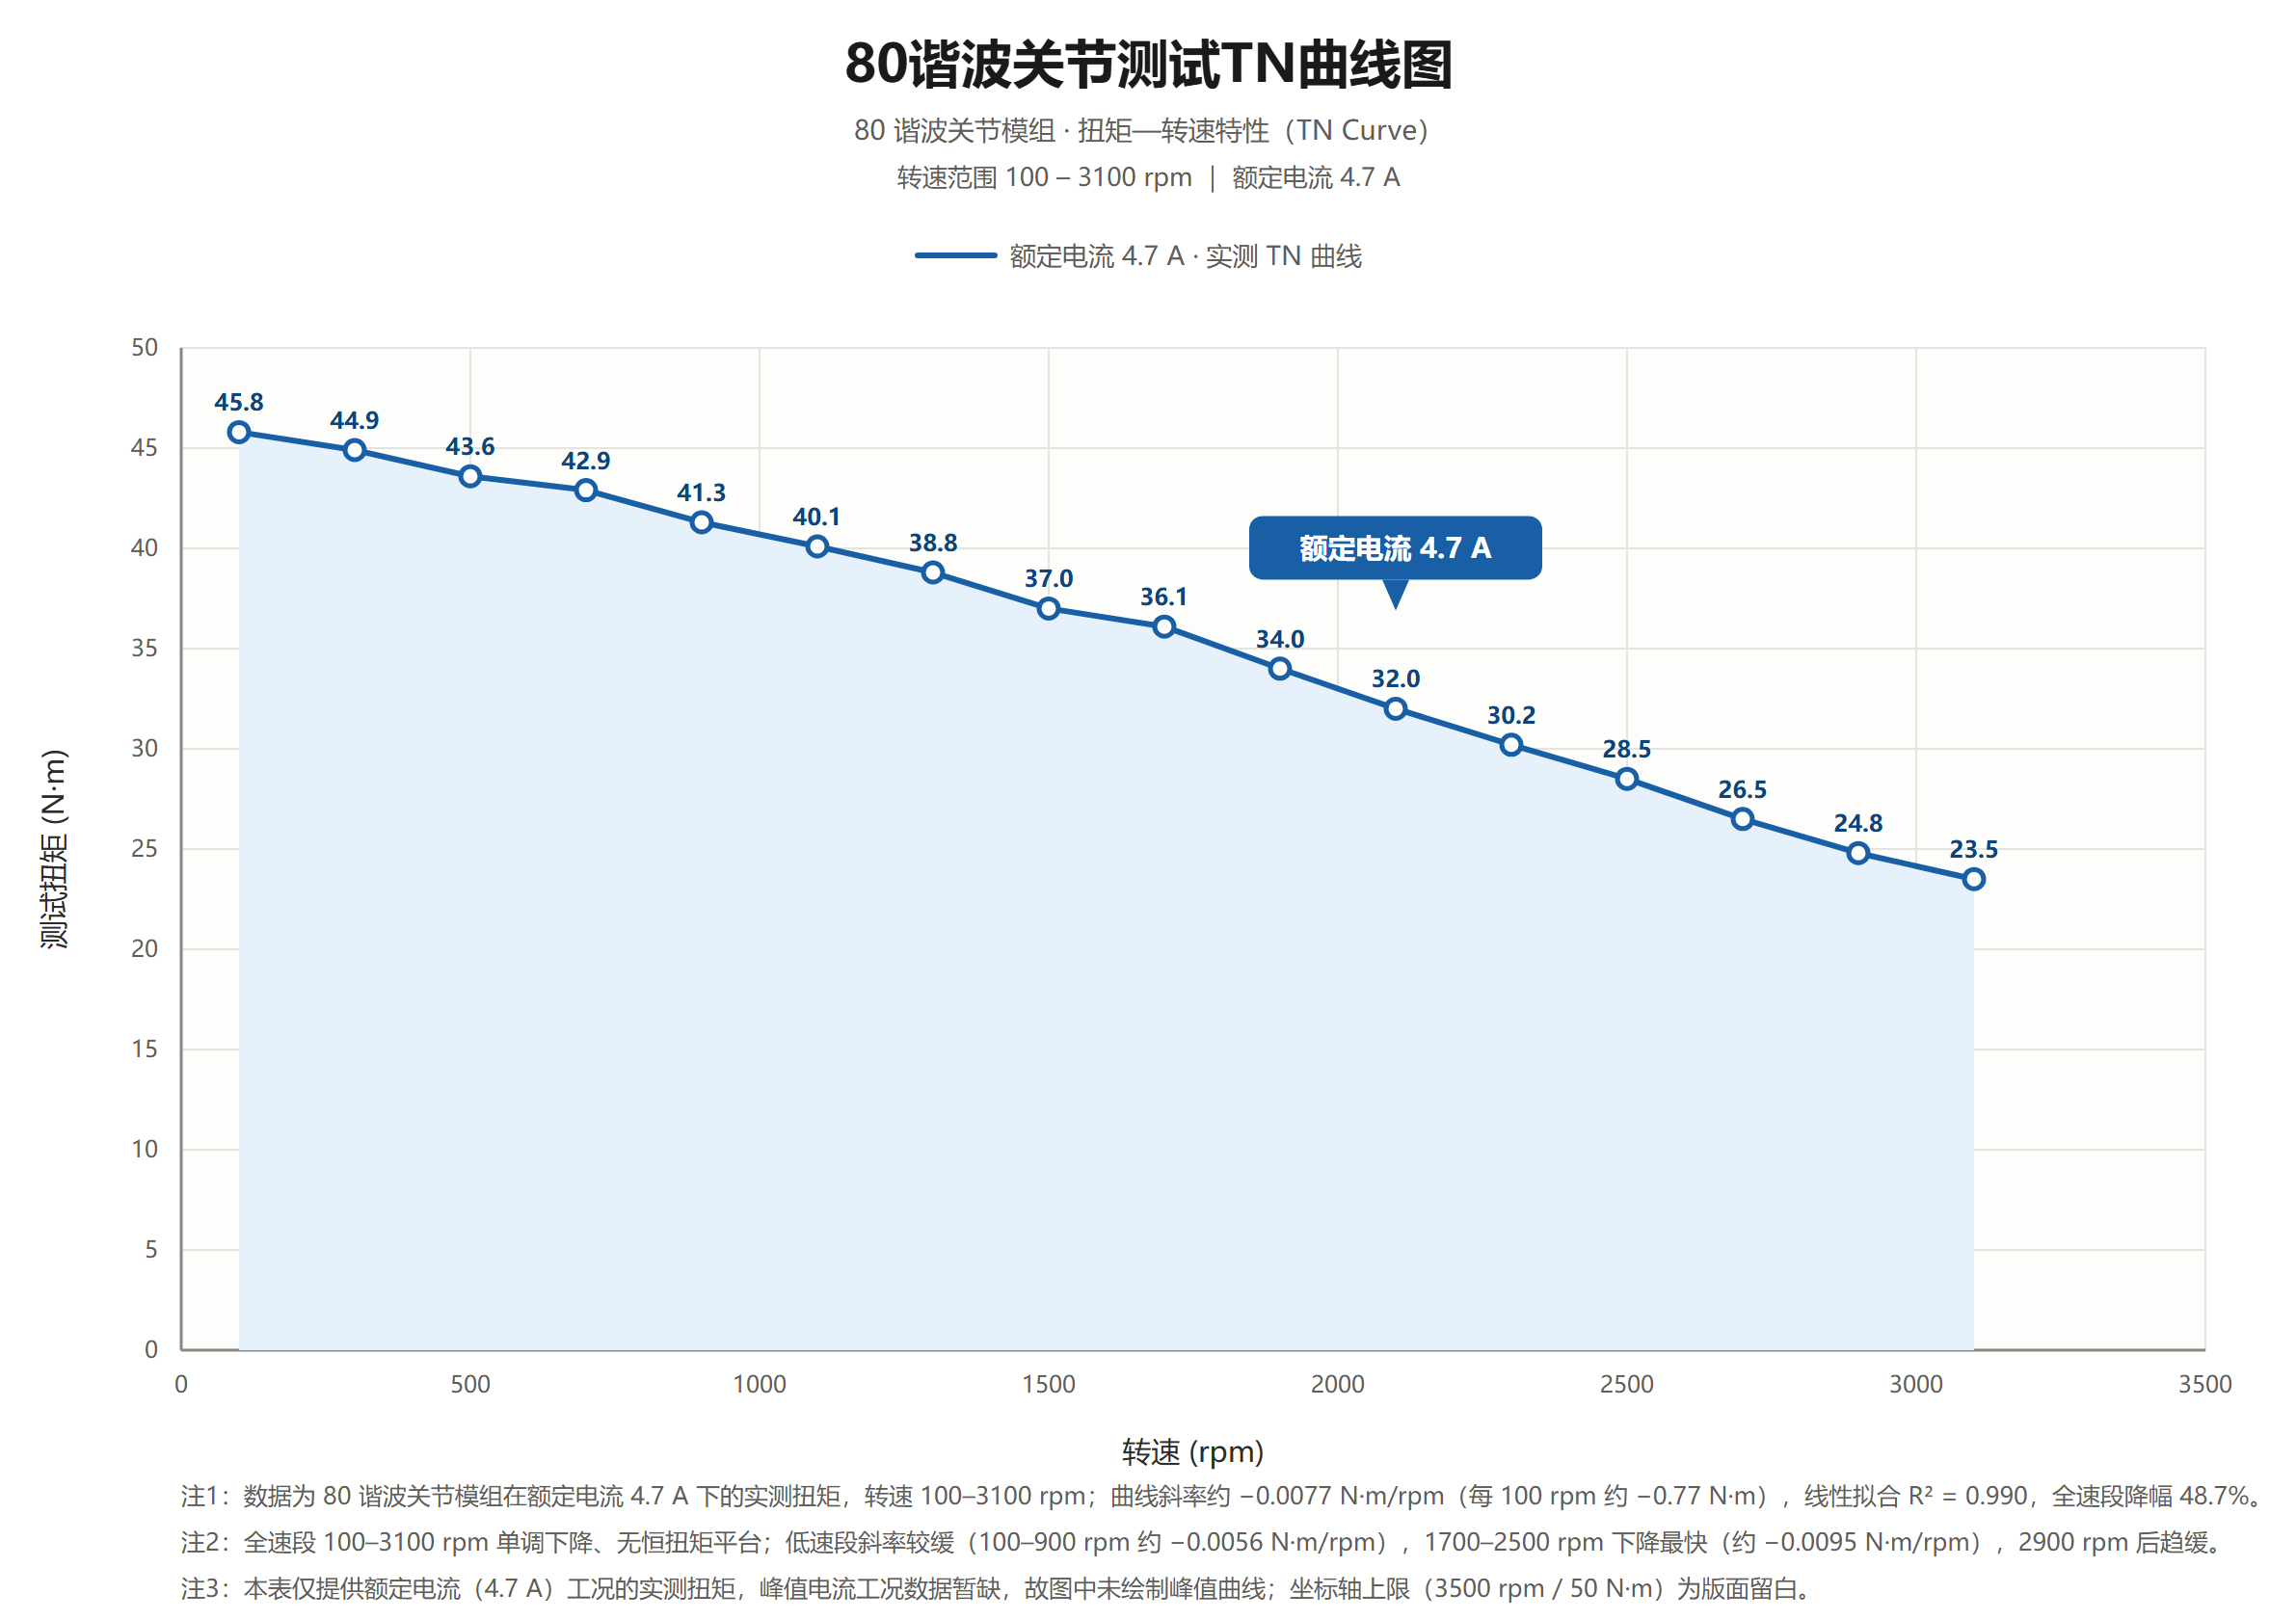
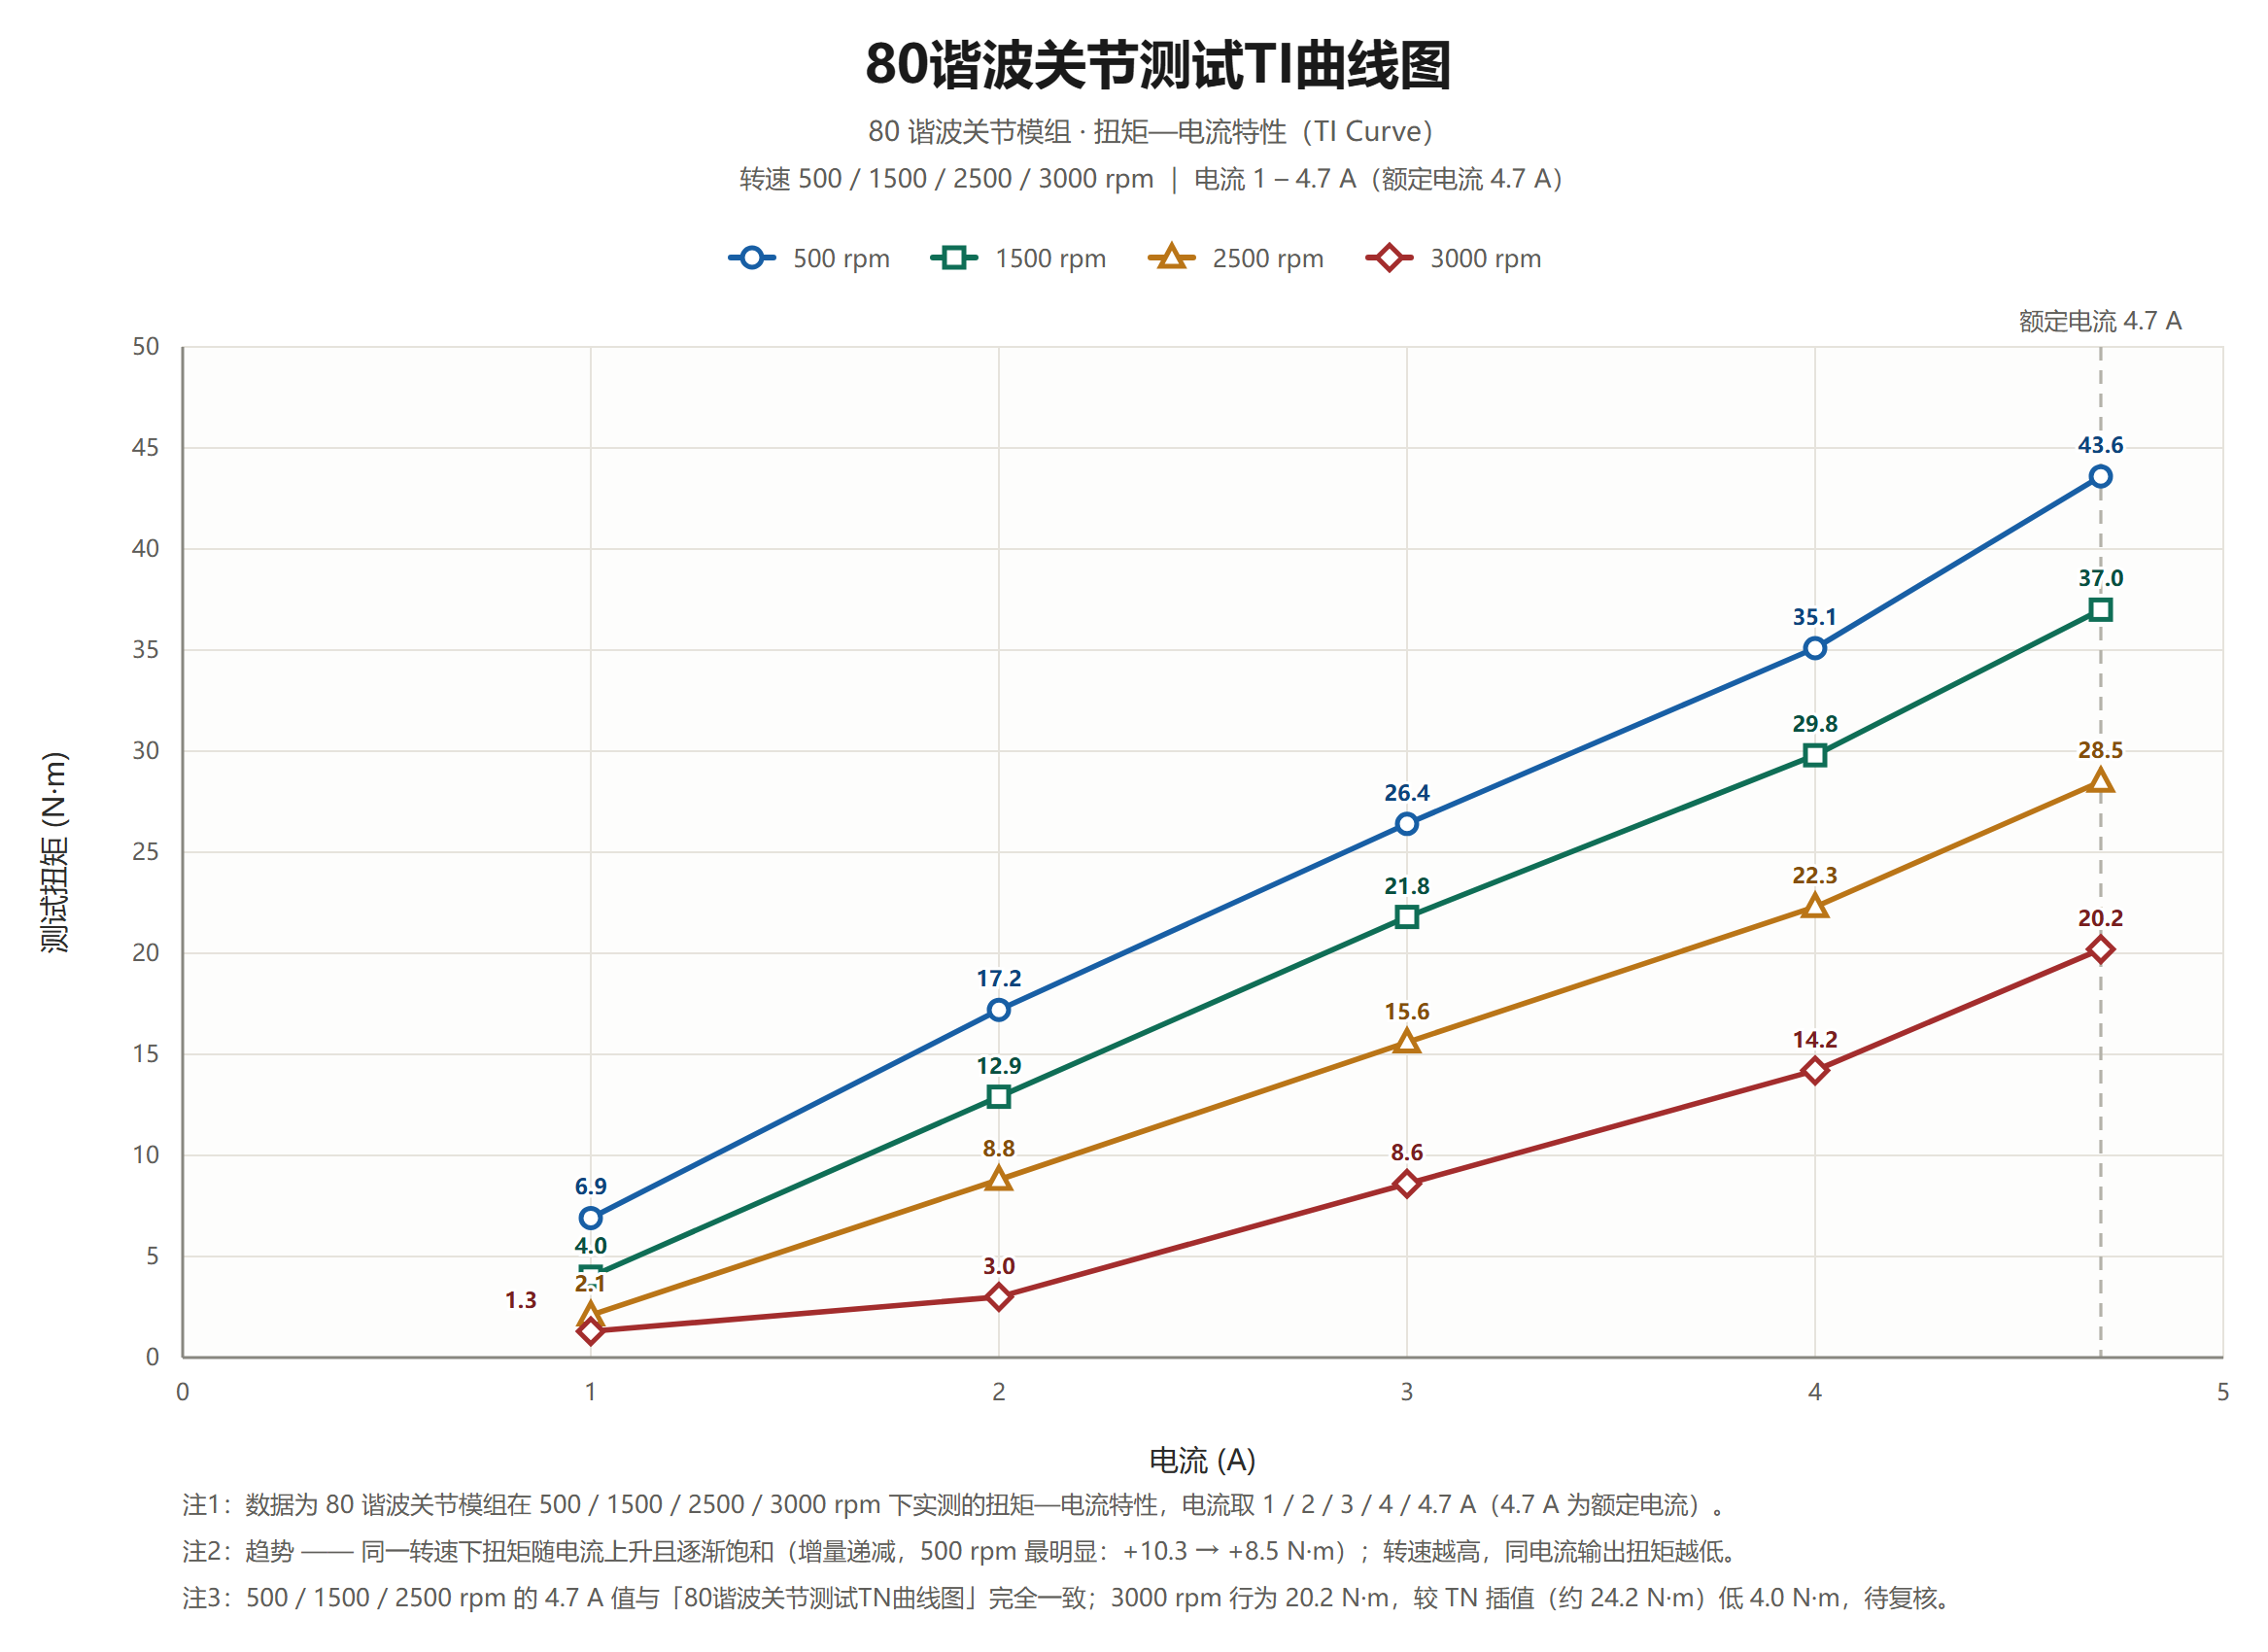
- 实测 TN / TI 曲线按四档转速给出,持续扭矩降额依据透明
- 端盖另设调试串口,参数配置、固件升级、状态监视免拆机
技术参数
- 型号DM-X80-101-CN
- 额定电压48 V DC
- 额定电流4.7 A
- 峰值电流14.1 A
- 额定功率≈ 188 W
- 通信接口CANopen(CiA 402)
- 控制模式位置 / 速度 / 转矩
- 谐波减速比101:1
- 额定输出扭矩45.8 N·m
- 输出转速范围1.0 ~ 32.7 rpm
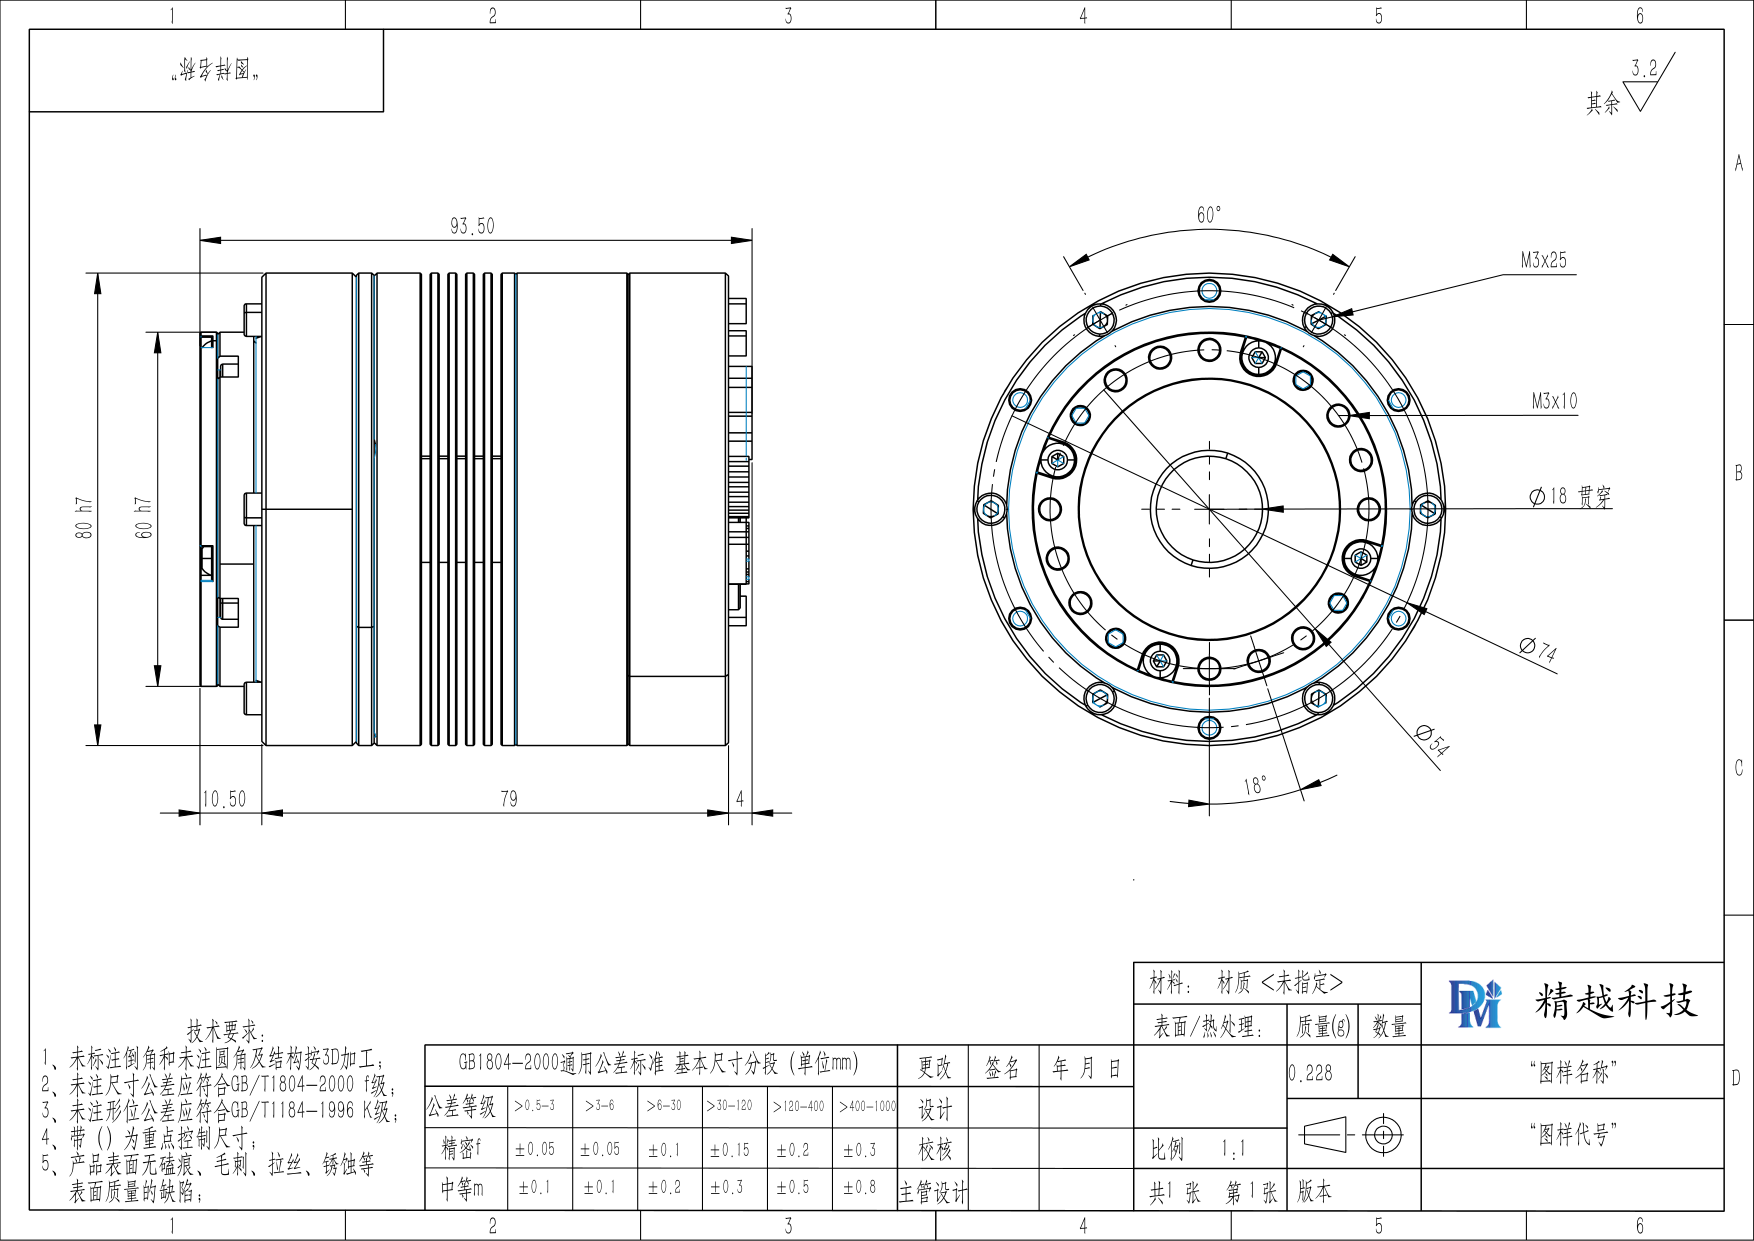
- 本体外径Φ80 mm
- 本体长度93.5 mm
- 中心走线孔Φ18 mm(完全贯穿)
- 端面安装孔16 × M3(Φ54 分布圆,配 M3×10)
- 输出定位止口Φ60 h7
- 出线方式端面板载接插(无引出线缆)
- 驱动电机内转无框力矩电机(60LW09)
- 反馈单元绝对式位置反馈(内置)
- 整机质量约 1350 g
- 冷却方式自然冷却
应用场景
协作机械臂关节四足 / 双足仿生机器人外骨骼与助力穿戴精密转台自动化装备轮式机器人驱动
外形尺寸